智行无界

UWB 高精度定位驱动的智能移动机器人产品矩阵

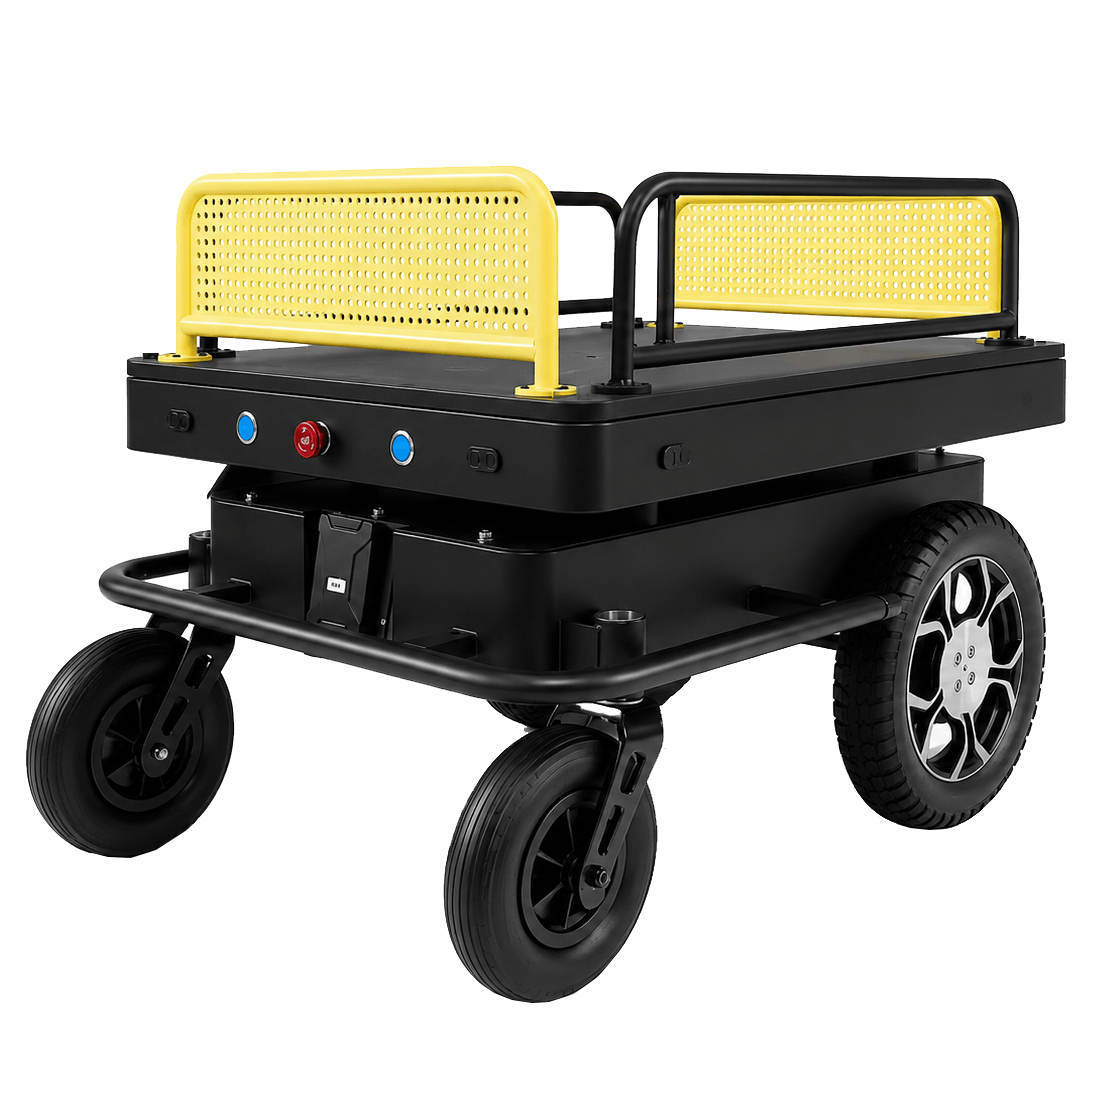
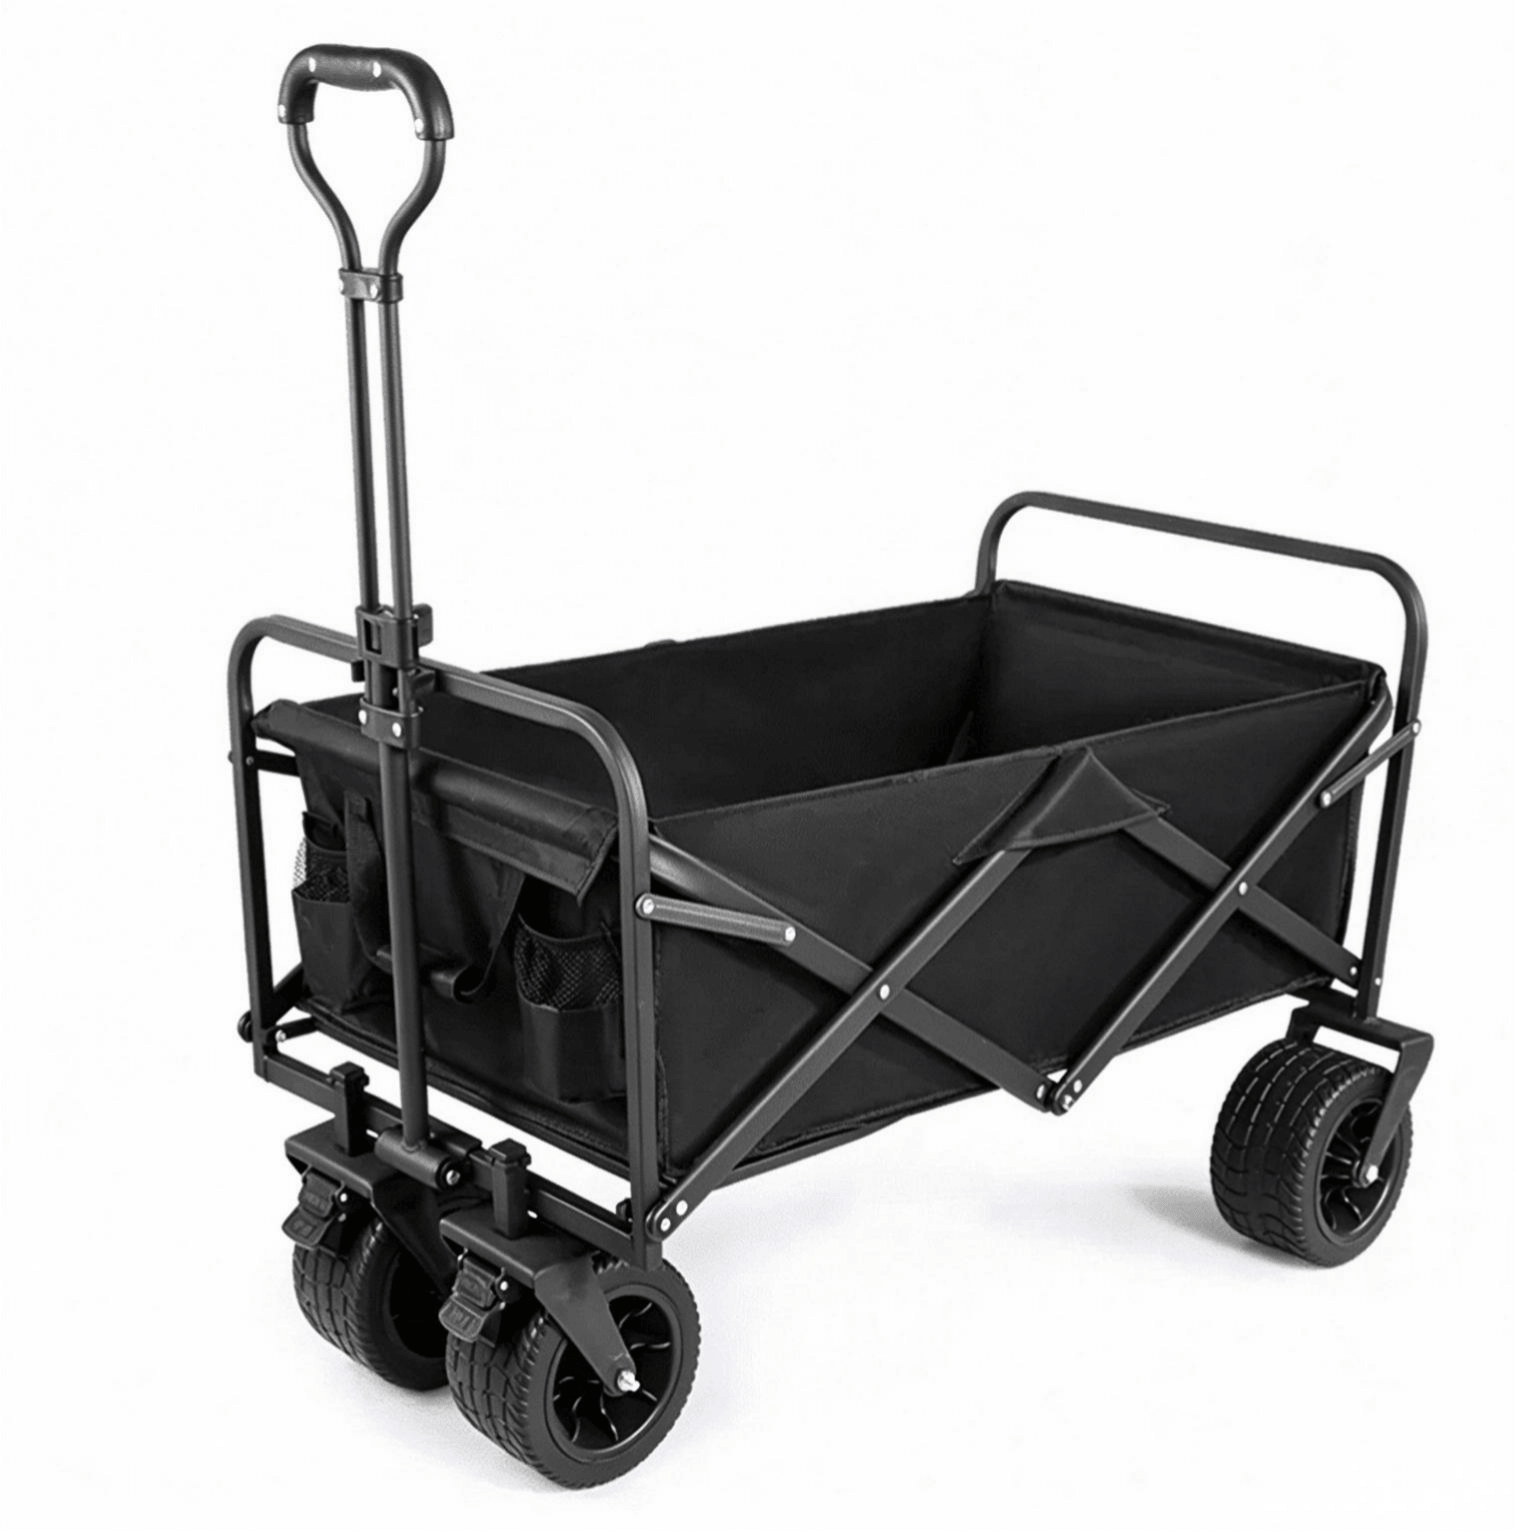
智能跟随车

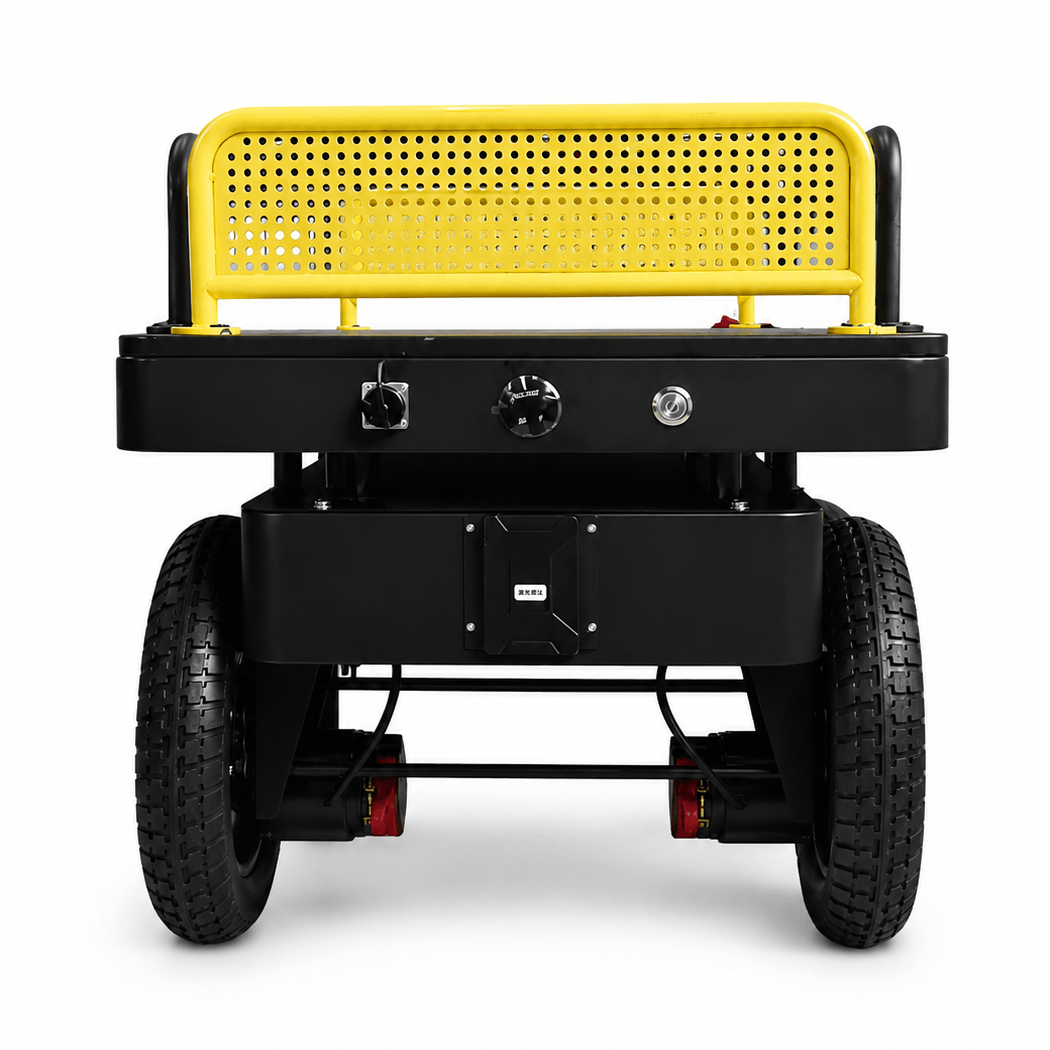
自主跟随载货小车精准切中“最后100米”与“边移动边作业”的刚需。它不只是“不用手推”,更是把人从频繁往返运输的低价值劳动中解放出来,让工人专注于核心作业。

核心能力

自主跟随 · 解放双手

基于 UWB PDOA 厘米级测距测向,紧贴 1–2 米稳定跟行,直线、转弯不掉队,人只需专注本职作业。

大载重 · 边移动边作业

载重百公斤级,边走边装、边装边走,装满自动转场,告别低价值的地面往返搬运。

安全随行 · 从容应对

自动避障、爬坡过坎,低噪音平稳行驶,果园、车间、楼道、后厨等多地形多环境从容穿行。
智能高尔夫球车

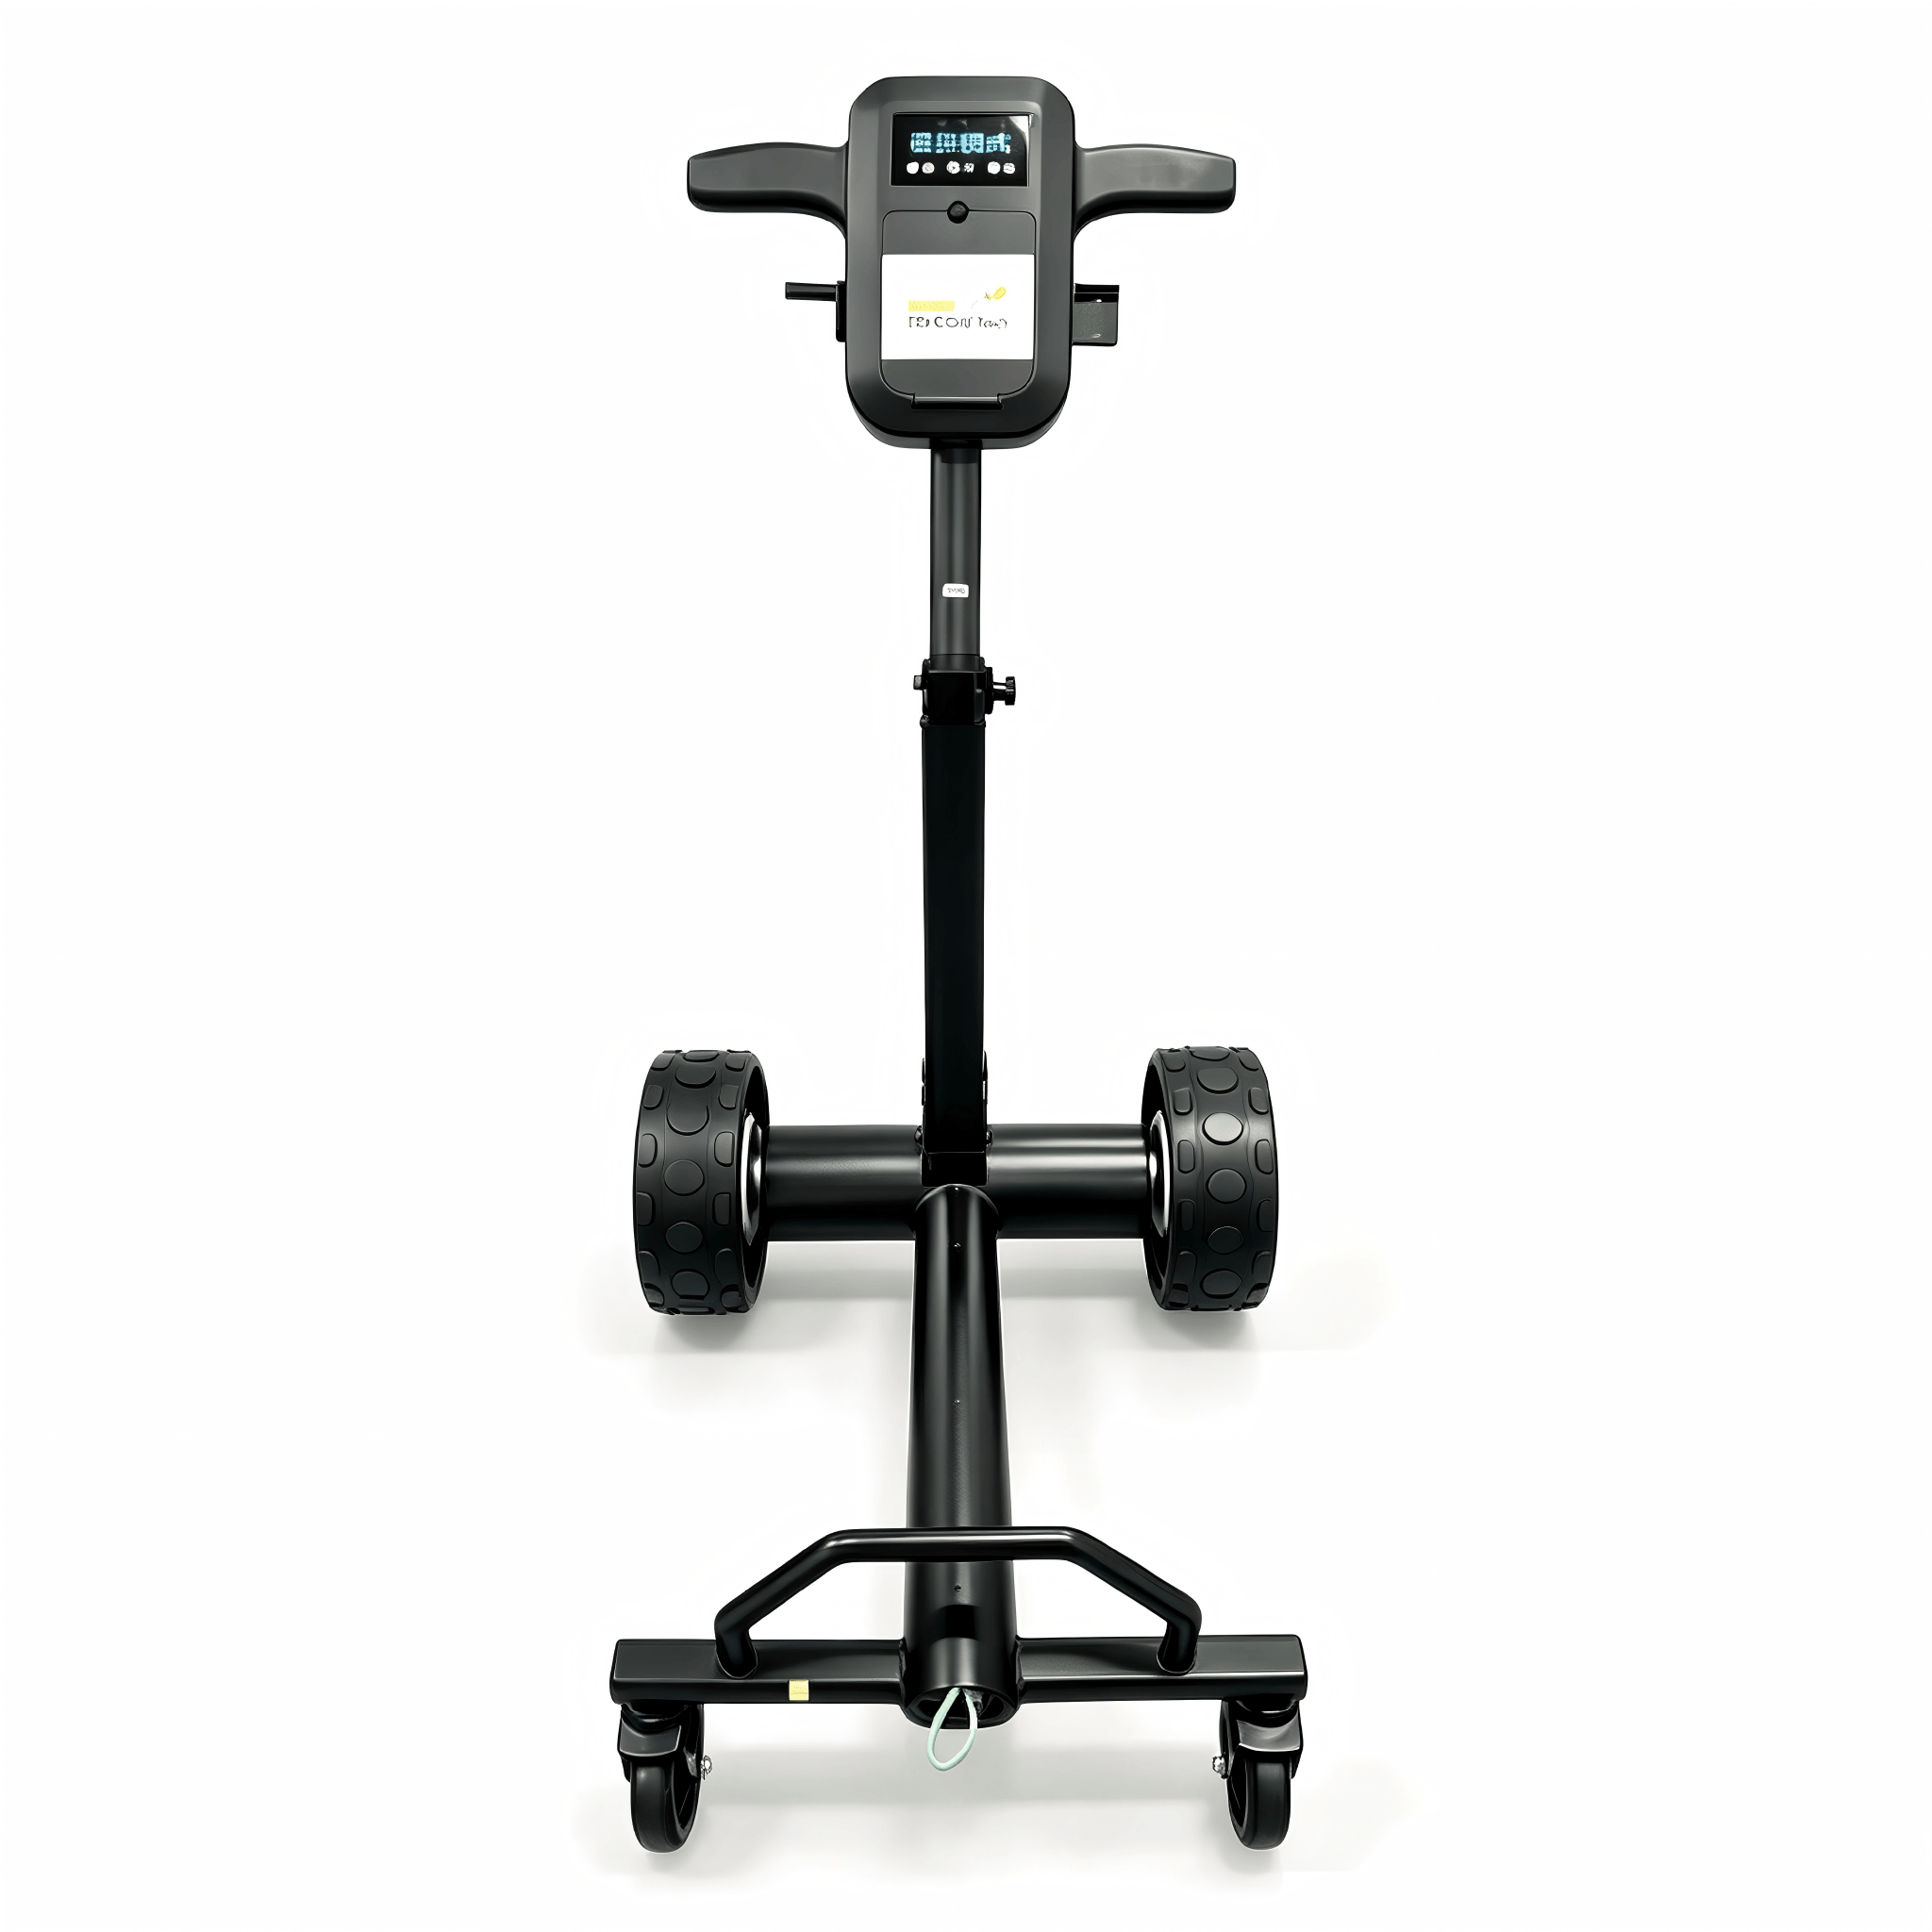
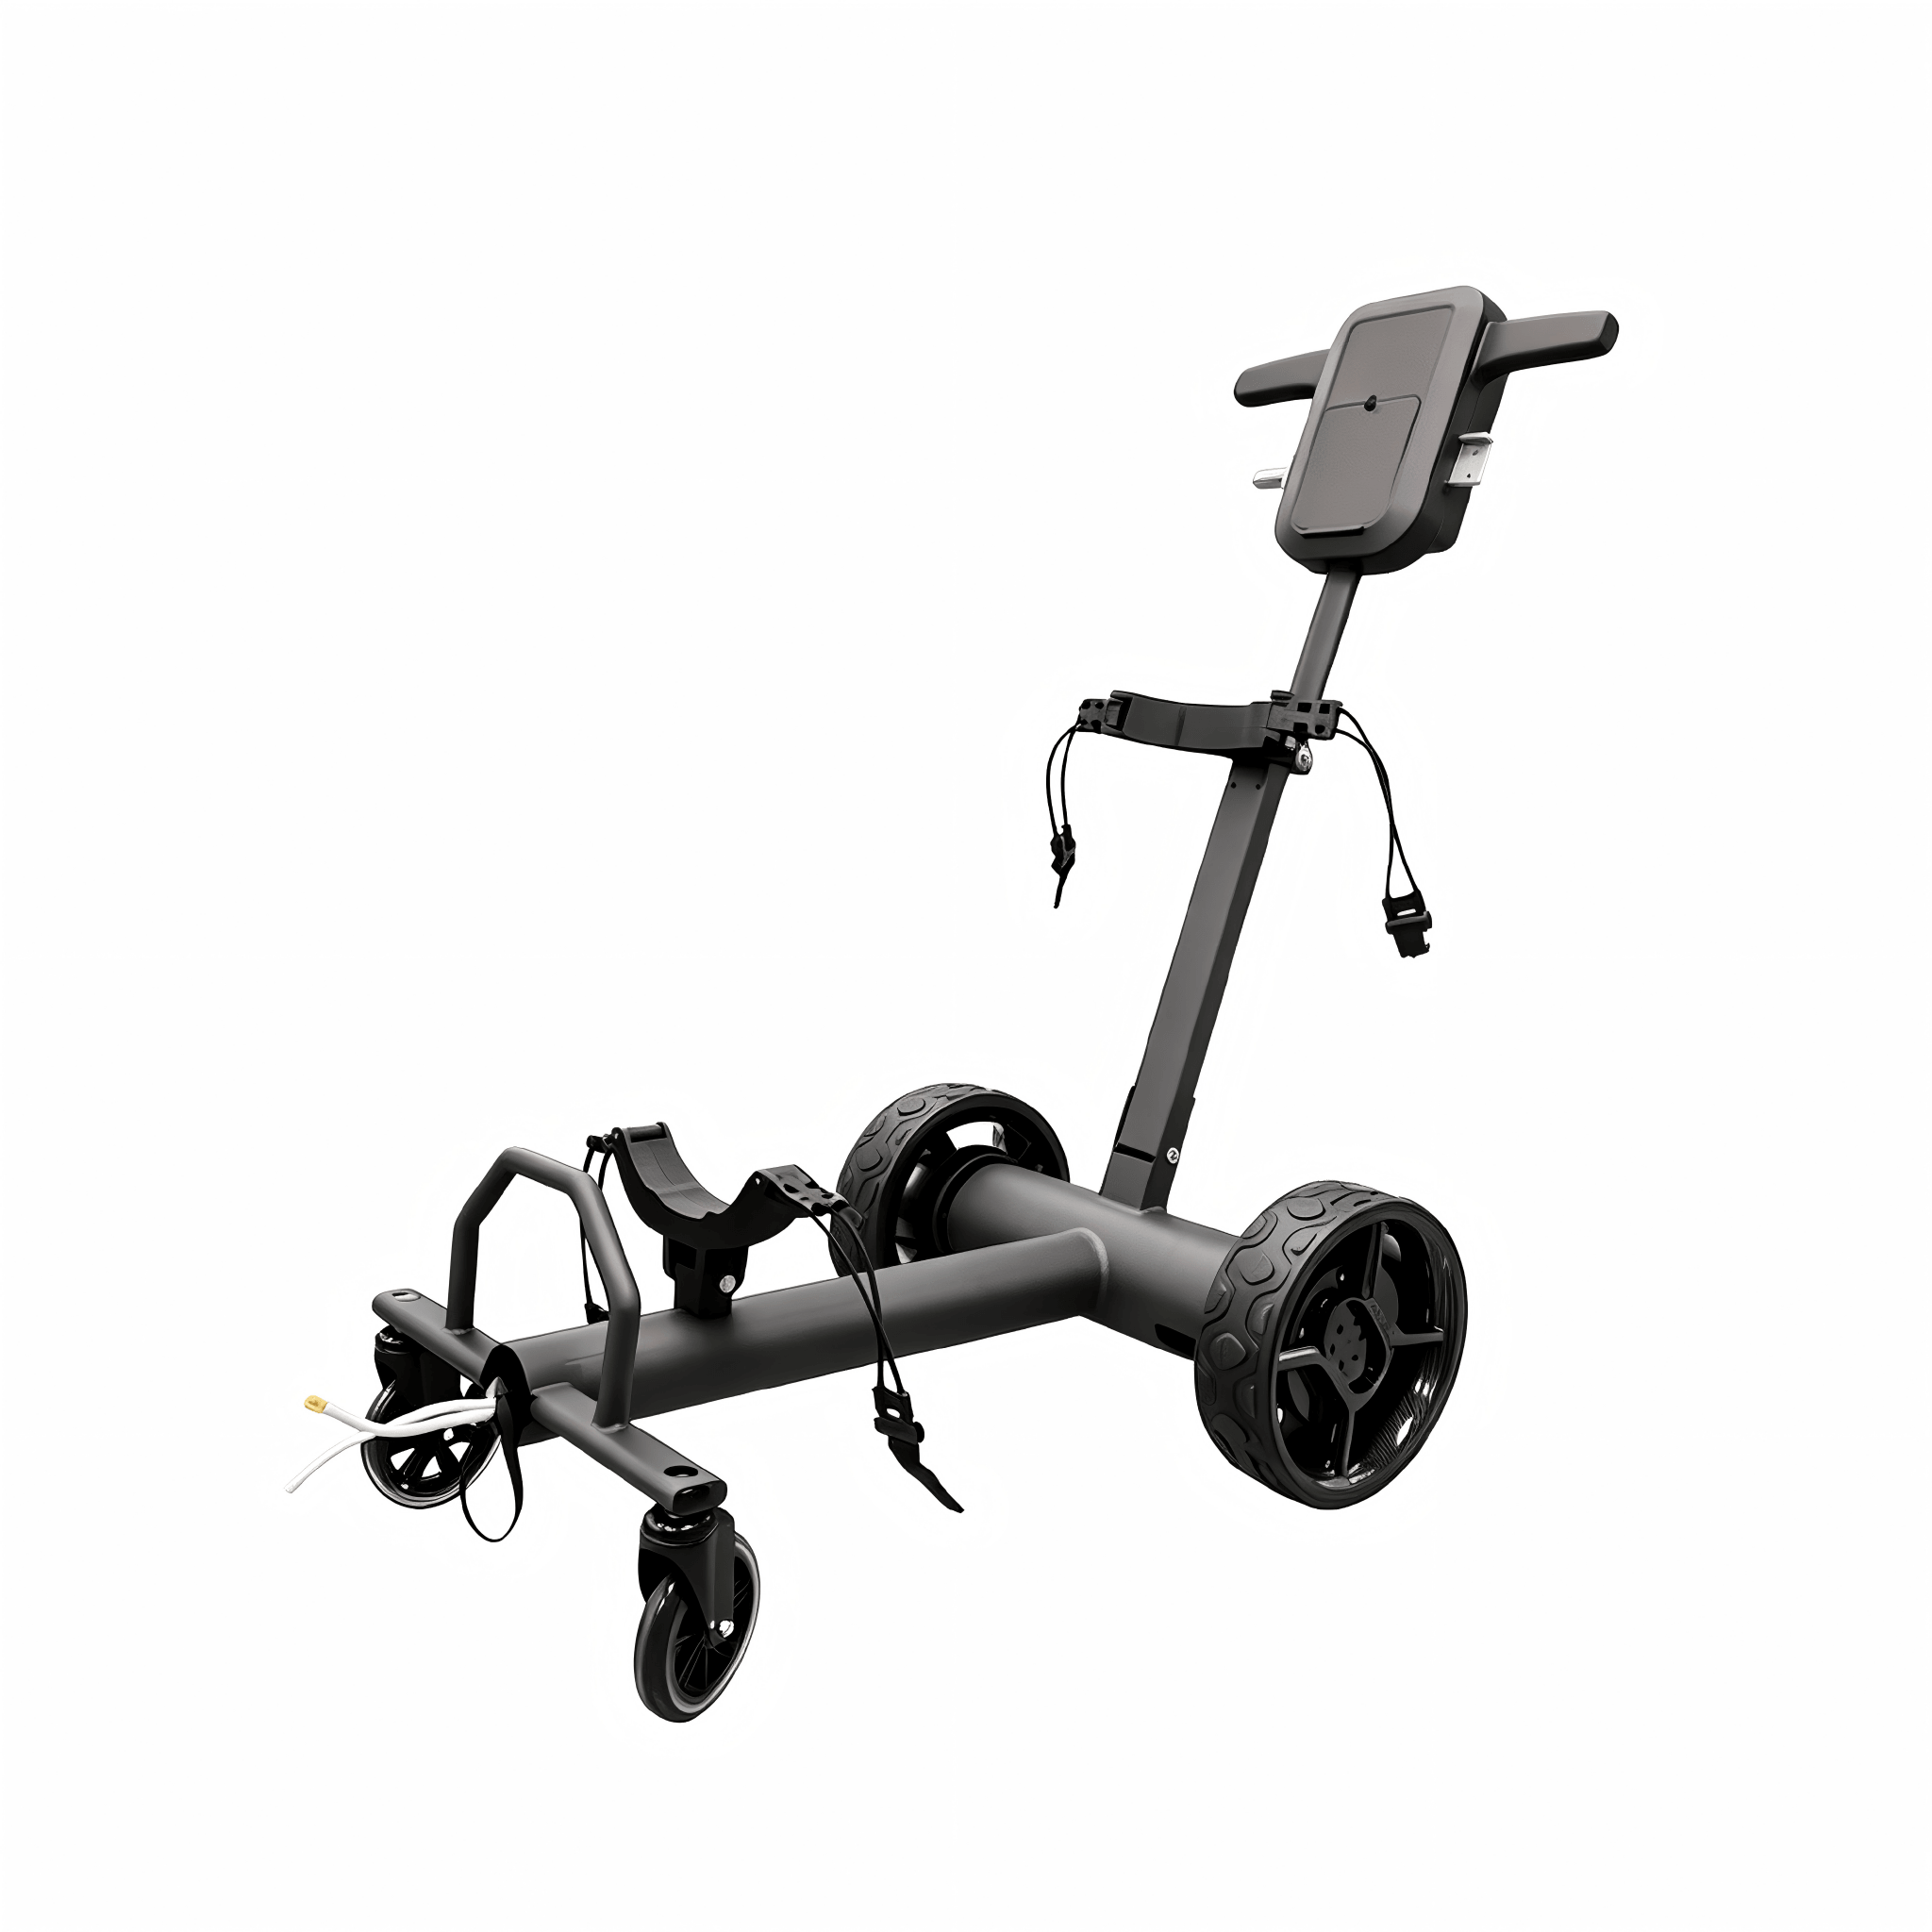
为布局具身智能移动机器人方向,我司开展跟随式高尔夫球车机器人项目,以轻量化复合移动底盘为基础,开展硬件集成、目标跟随运动控制算法开发等研发工作。

该底盘兼顾稳定承载与灵活跟随特性,搭载自主跟随感知模块,支持目标人 / 球车自动追踪、避障调速,配套完整调试接口与技术文档,便于快速迭代原型。通过本次项目,我司完成跟随移动机器人相关技术验证,沉淀室外场景自主跟随底盘方案开发能力,为后续文旅、园区等行业场景落地打下基础,以下为我司实现的跟随高尔夫球车。

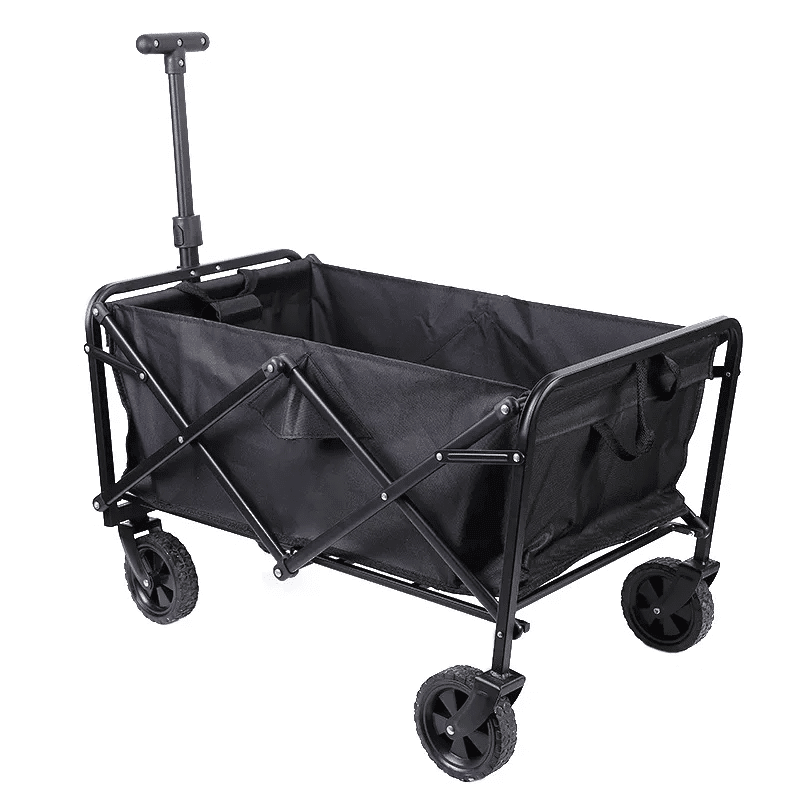
智能露营车

搭载自研 UWB 高精度跟随系统,无需拖拽,人车同步。户外露营轻松运载装备,解放双手。支持跟随 / 遥控双模式,全地形通行,自带避障保护,是户外出行智能运载伙伴。

轮足机器人

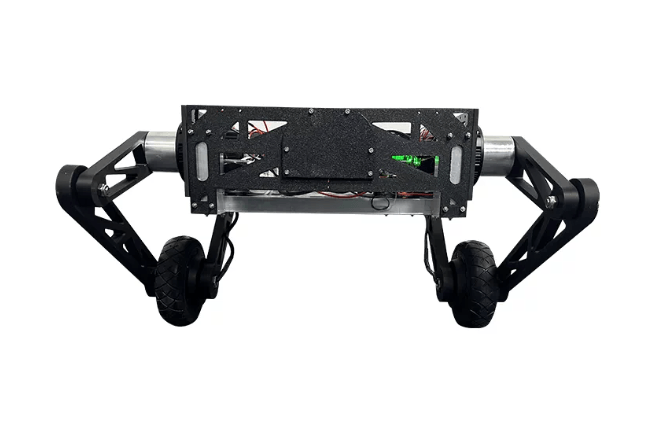
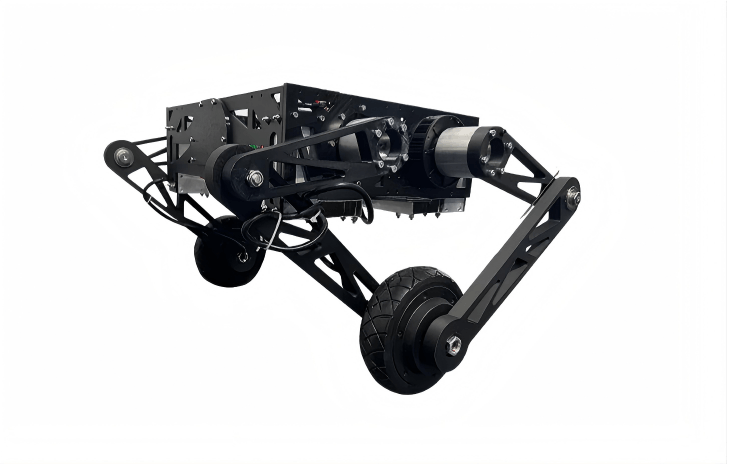
为布局具身智能移动机器人方向,我司开展跟随轮足机器人项目,以轻量化轮足机器人开发平台为基础,开展硬件适配、跟随运动控制算法开发等研发工作。

该轮足平台融合轮式高速移动与足式越障优势,具备自平衡、地形自适应特性,配套开源程序与完整技术资料,便于快速迭代原型。通过本次合作,我司完成轮足机器人相关技术验证,沉淀复合移动机器人的方案开发能力,为后续行业场景落地打下基础,以下为我司实现的机器人。